-
-
INFFNI ROVER
- 大小:58.1M
- 时间:2026-10-09 07:13
- 性质:免费
- 版本:v1.3.0 四足机器人操控
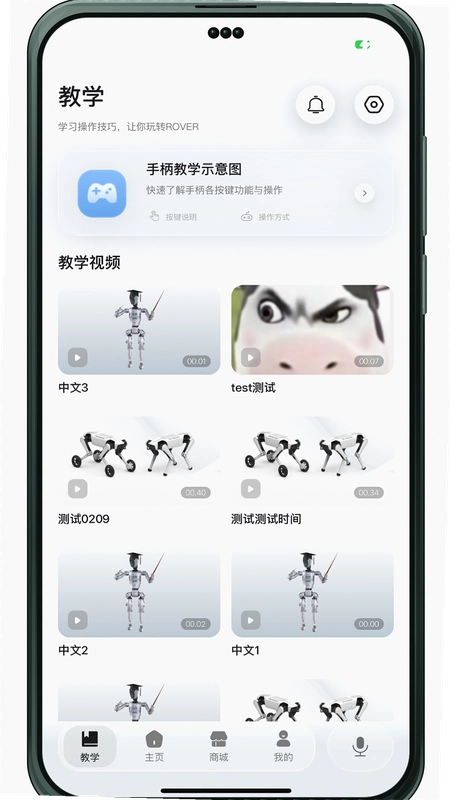
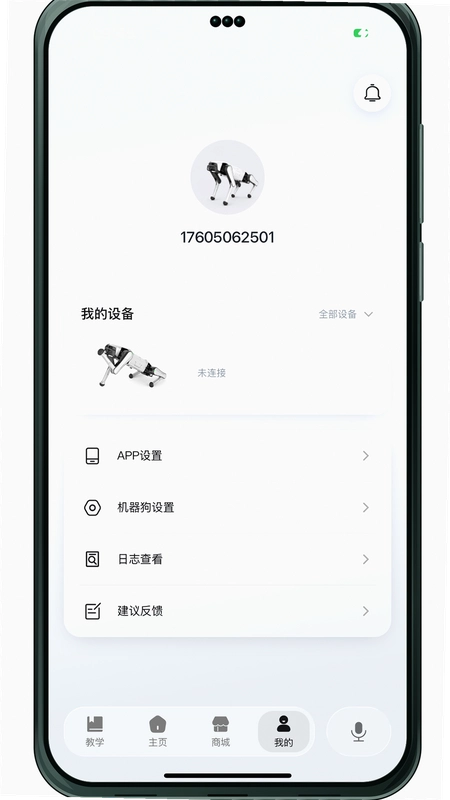
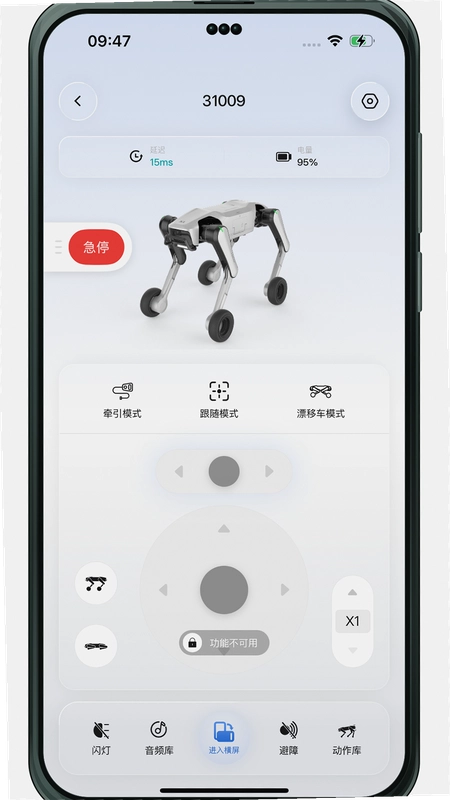
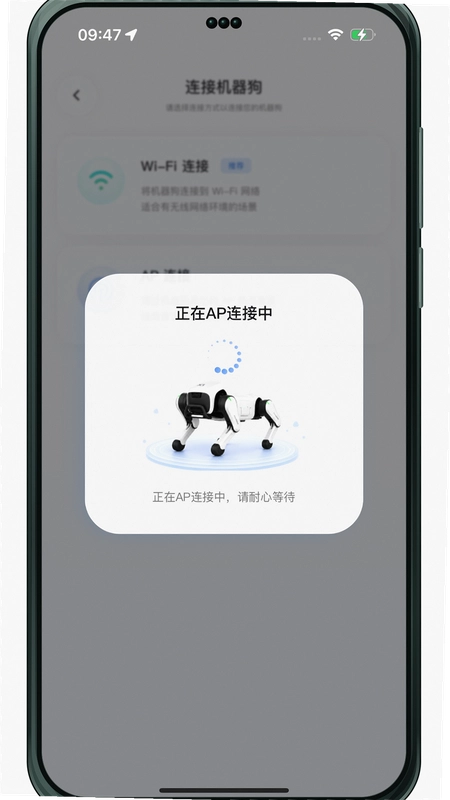
想在手机上直接操控ROVER X1四足机器人,得先装上官方配套应用。INFFNI ROVER就是干这个用的,它不是那种通用遥控器,而是专门给ROVER X1量身定做的操控端。市面上有些第三方遥控软件看着功能多,实际连上机器人后各种延迟、丢包,体验差得远。这款应用走的是直连逻辑,界面简洁,新手拿起来基本不用看说明书就能上手。下面从实际使用角度聊聊它到底能干什么、怎么用、有哪些坑要避开。
1.先把ROVER X1开机,等待机身指示灯进入待连接状态。手机这边打开INFFNI ROVER,首页会自动搜索附近设备。
2.如果没搜到,点击右上角刷新按钮,或者进设置→网络→确认手机WiFi和机器人在同一局域网。有些路由器开了AP隔离会导致搜不到设备,这个得注意。
3.选中ROVER X1的设备名称,点击连接。首次配对会弹出授权提示,确认后等待几秒即可进入主控界面。
4.主界面左侧是视频画面区,右侧是双摇杆控制区。左摇杆管前后左右移动,右摇杆管转向和姿态调整,两个拇指同时操作比较顺手。
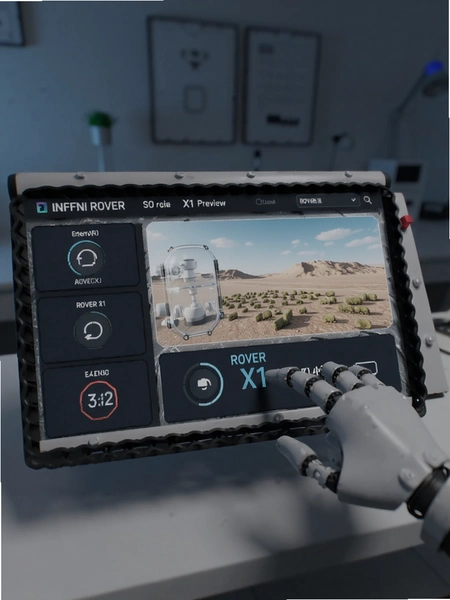
5.连接成功后建议先别急着跑,在设置里把速度档位调到低速,熟悉一下摇杆响应再逐步加速。实测默认中速档对新手来说已经偏快,容易撞墙。
6.如果连接频繁断开,检查手机是否开了省电模式,部分安卓机型会限制后台网络导致掉线。关掉省电模式后稳定性明显改善。
1.视频画面来自机器人前置摄像头,在WiFi信号良好的情况下,画面延迟大概在200-400毫秒之间。这个延迟做日常观察够用,但别指望用它玩竞速。
2.画质方面,光线充足的室内环境清晰度还行,能看清前方两三米内的物体轮廓。暗光环境下噪点偏多,建议开着灯用。
3.视频窗口支持全屏查看,点击画面右下角的全屏图标即可切换。全屏模式下摇杆会半透明悬浮在画面上,不影响操作。
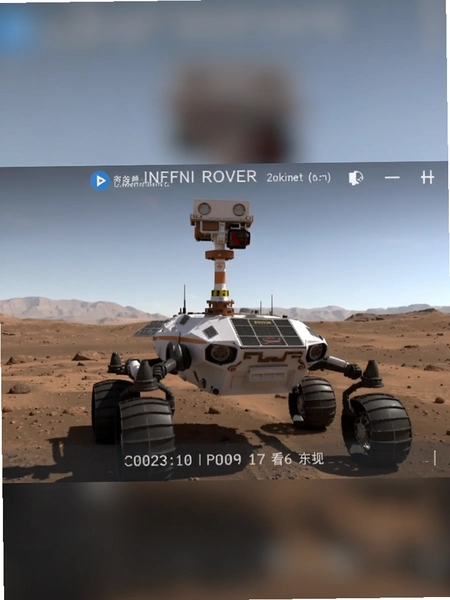
4.实测发现,如果手机同时开着蓝牙耳机或者其他2.4G设备,视频偶尔会卡顿。把蓝牙关掉后流畅度提升不少,这算是无线干扰的老问题了。
5.视频传输质量取决于网络环境,路由器离机器人和手机都近一些效果最好。隔一堵墙的话,画面偶尔会糊一下。
1.ROVER X1搭载了深度相机和摄像头,避障辅助功能默认是开启的。机器人检测到前方有障碍物时会自动减速或停下,降低撞墙概率。
2.避障灵敏度可以在设置→避障辅助里调,有三档可选。低档适合空旷场地,高档适合家具多的室内。实测高档在桌腿密集的区域偶尔会误判,机器人会犹豫一下才走。
3.避障能力受环境影响比较大。深色地毯、镜面玻璃、细长凳腿这些物体,识别率会打折扣。别完全依赖避障,手动操控还是得留神。
4.有个细节做得不错:避障触发时手机端会震动提醒,同时视频画面边缘会出现黄色警示条。这个反馈挺直观的,比单纯滴滴响要清楚。
5.如果发现避障过于敏感导致机器人频繁停下,进设置把灵敏度调到低档,或者直接关掉避障手动操控。看使用场景灵活切换就行。
1.双摇杆布局和游戏手柄类似,左边控制移动方向,右边控制转向和速度。两个摇杆可以同时操作,实现边走边转的连贯动作。
2.摇杆的响应曲线在设置里可以调,有线性、柔和、激进三种模式。柔和模式适合精细操作,激进模式适合快速移动。默认是线性,大多数人用这个就够了。
3.模式切换按钮在屏幕底部中间,点一下可以在行走模式和姿态模式之间切换。姿态模式下机器人可以做出站立、蹲下、打招呼等动作,可玩性挺高。
4.实测摇杆的跟手程度不错,手指移动和机器人动作基本同步。但手机屏幕小的话,两个拇指容易打架,建议用大屏手机或者平板。
5.有个小问题:摇杆区域没有自定义位置调整功能,手小的用户可能觉得摇杆位置偏外。希望后续能加上自定义布局。
问:INFFNI ROVER支持哪些安卓版本?
答:官方要求Android 8.0及以上,实测Android 10以上体验更稳定。低版本系统可能出现视频画面无法加载的情况。
问:连接机器人后视频画面黑屏怎么办?
答:先检查机器人摄像头是否被遮挡,然后确认手机和机器人是否在同一网络。如果都没问题,退出应用重新连接一次,大概率能解决。
问:INFFNI ROVER占手机内存大吗?
答:安装包大概几十兆,运行时的内存占用在200MB左右。后台挂着不操作的话占用会低一些,但建议用完就关,省电。
问:OTA升级需要多久?
答:升级包大小不定,一般几分钟到十几分钟。升级过程中别关应用别断网,机器人会自己重启完成更新。
问:为什么有时候摇杆操作没反应?
答:检查是否误触了屏幕底部的锁定按钮。另外手机贴了钢化膜的话,边缘触控可能不灵敏,换个位置试试。
| 操作项 | 路径 | 说明 |
| 连接设备 | 首页→自动搜索→点击设备名 | 首次连接需授权 |
| 视频全屏 | 视频画面右下角全屏图标 | 全屏后摇杆半透明悬浮 |
| 避障调节 | 设置→避障辅助→灵敏度 | 三档可调,默认中档 |
| 摇杆曲线 | 设置→操控→响应曲线 | 线性/柔和/激进可选 |
| OTA升级 | 设置→关于→检查更新 | 需保持网络连接 |
这张表把常用操作路径都列出来了,照着点基本不会迷路。建议刚上手的时候把设置里的每一项都点开看看,花不了几分钟,但能省去后面很多摸索时间。特别是摇杆曲线和避障灵敏度这两个,调好了操控体验提升很明显。
1.INFFNI ROVER由深圳市越疆科技股份有限公司官方发布,应用内所有功能均为ROVER X1硬件配套设计,不存在第三方修改或功能阉割的情况。官方原版资源在权限申请上比较克制,主要涉及网络通信和蓝牙连接,没有多余的通讯录、短信等敏感权限请求。
2.安装包无捆绑任何第三方应用或推广插件,下载后直接安装即可使用,不会出现安装过程中弹出其他软件推荐的情况。这一点在目前安卓生态里算是比较清爽的。
3.应用运行环境安全纯净,不会在后台偷偷上传用户数据。视频画面和操控指令都是本地局域网内传输,不经过外部服务器中转,隐私方面相对放心。
| 软件名称 | 推荐理由 | 评分 |
| 优必选机器人 | 支持多款人形机器人操控 | ★★★★☆ |
| 小米铁蛋 | 四足机器人开源操控平台 | ★★★★☆ |
| 宇树机器人 | 高性能四足机器人控制端 | ★★★★★ |
| 逐力机器人 | 桌面级机器人操控应用 | ★★★★☆ |
| 乐高BOOST | 积木机器人编程操控 | ★★★★☆ |
| 蜂鸟机器人 | 教育类机器人遥控端 | ★★★☆☆ |
上面这几款都是市面上能搜到的正规机器人操控应用,功能侧重各有不同。INFFNI ROVER的优势在于和ROVER X1的深度适配,操控延迟和稳定性比通用方案要好一些。如果你手头就是ROVER X1,直接用官方这款就行,没必要折腾其他。
猜你喜欢
用户评论
最新更新
cryptsy交易平台下载v3.21.6
 金融理财 / 306.1M / 10-10
Base交易所官方版v3.21.6
金融理财 / 306.1M / 10-10
OK Mini钱包APP下载v6.192.0
金融理财 / 541.3M / 10-10
ouyiokxapp正版2026最新版下载v6.192.0
金融理财 / 541.3M / 10-09
米来宝好物v2.0美食好物分享
 美食佳肴 / 5.6M / 10-09
binance合约交易量化交易框架下载v3.21.6
金融理财 / 306.1M / 10-09
兽易通(兽医小灶)v7.9.0 执业兽医题库
学习教育 / 70.2M / 10-09
bn币钱包官方版v3.21.6
金融理财 / 306.1M / 10-09
BINANCEAPI最新版2026v3.21.6
金融理财 / 306.1M / 10-09
币案杠杆交易软件v3.21.6
金融理财 / 306.1M / 10-09
本类排行
蛋蛋分享库最新游戏版v1.1.5
 娱乐软件 / 6.9M / 09-03
抖音国际版海外版下载(TikTok)v47.0.3
视频软件 / 446.8M / 09-20

deepseek智能助手下载v2.1.5
娱乐软件 / 12.3M / 06-08
豆包app下载安装新版本v15.3.0
娱乐软件 / 373.5M / 10-09
豚豚剧2026最新版本下载v1.0.3
视频软件 / 72.5M / 09-07
囧次元app正版下载免费版v1.0.11
图书杂志 / 126.5M / 09-28

囧次元无广告版下载安装最新版2026v1.0.11
图书杂志 / 71.2M / 09-28
omofun动漫下载最新版v1.1.77
视频软件 / 141.3M / 09-14
动漫共和国app免费下载最新版v1.0.11
图书杂志 / 118.2M / 09-28
追番达人软件下载v6.2.1
视频软件 / 59.2M / 07-25
热门推荐
豆包app下载安装新版本v15.3.0
酷狗音乐下载免费2026最新版本v20.8.4
瓜子影视免费下载2026官方最新版v3.0.6.1
bomtoon中文汉化版免费下载v3.5.2
稀饭动漫官方正版Appv6.0.23
ehviewer最新版本下载安装v2.0.2.5
scene官方下载最新版N1 2026.10 Alpha13
MT管理器官方正版安装2026最新版下载v2.26.10